

이미지: 구글 딥마인드 영상 갈무리
요약
- 구글 딥마인드는 11월 10일 비전-언어-행동 모델 Gemini Robotics 2.5를 공개하고 로봇 협력사들에 배포하기 시작했다.
- 200개가 넘는 작업에서 이전 기준 모델보다 성공률이 30~100% 높고 속도는 20~30% 빨랐으며, Apollo 2는 메르세데스-벤츠 공장 키팅 실증에서 96% 성공률을 냈다.
- Gemini 4 Argon은 새 오픈소스 벤치마크 ASIMOV-Jailbreak에서 탈옥 저항률 99.5%를 기록했고, 안전 보고서는 기능 안전 구조를 따로 검증해야 한다고 밝혔다.
- 발표
- 2026년 11월 10일(현지 시간) · deepmind.google 발표문 · @GoogleDeepMind X(29초 영상) · 로봇 협력사 배포
- 모델
- Gemini Robotics 2.5 · 비전-언어-행동(VLA) · 딥마인드 VLA 중 최고 성능(회사 설명)
- 평가
- 200개 넘는 작업 · 성공률 30~100% 향상 · 속도 20~30% 향상 · 집게 음식 덜기·리본 묶기·피펫
- 기체
- Apollo 2(SharpaWave 다섯 손가락·자유도 22) · Franka Duo(두 손가락 평행 그리퍼)
- 공장 실증
- 메르세데스-벤츠 케치케메트(헝가리)·진델핑겐(독일) · 금속 브래킷 키팅 · 성공률 96% · Gemini Robotics ER + 2.5 행동 모델
- 제프 카데나스
- 앱트로닉 공동창업자 겸 최고경영자 · 몇 주 사후 학습 · 생산 현장 성능 하락 거의 없음
- 안전 평가
- 장애물 주변 안전 완수 33%↑ · 사람 주변 43%↑ · ASIMOV-Jailbreak Gemini 4 Argon 99.5% · Gemini Robotics ER 2 82%
- 안전 보고서
- Gemini 4 Argon 안전·보안 보고서(2026년 10월) 217쪽 · Roboharm·ASIMOV-2.0·ASIMOV-Agentic · 1미터 안전 구역
- Argon 활용
- 카메라 장면 하나로 모의 연습 수천 회·디지털 트윈 · 실패 원인 가설·시험
- 공식 영상
- 공장 실증 26초(자율 2배속 표시) · X 소개 영상 29초·9칸 · 조회수 37만 9,720회·좋아요 4,033개
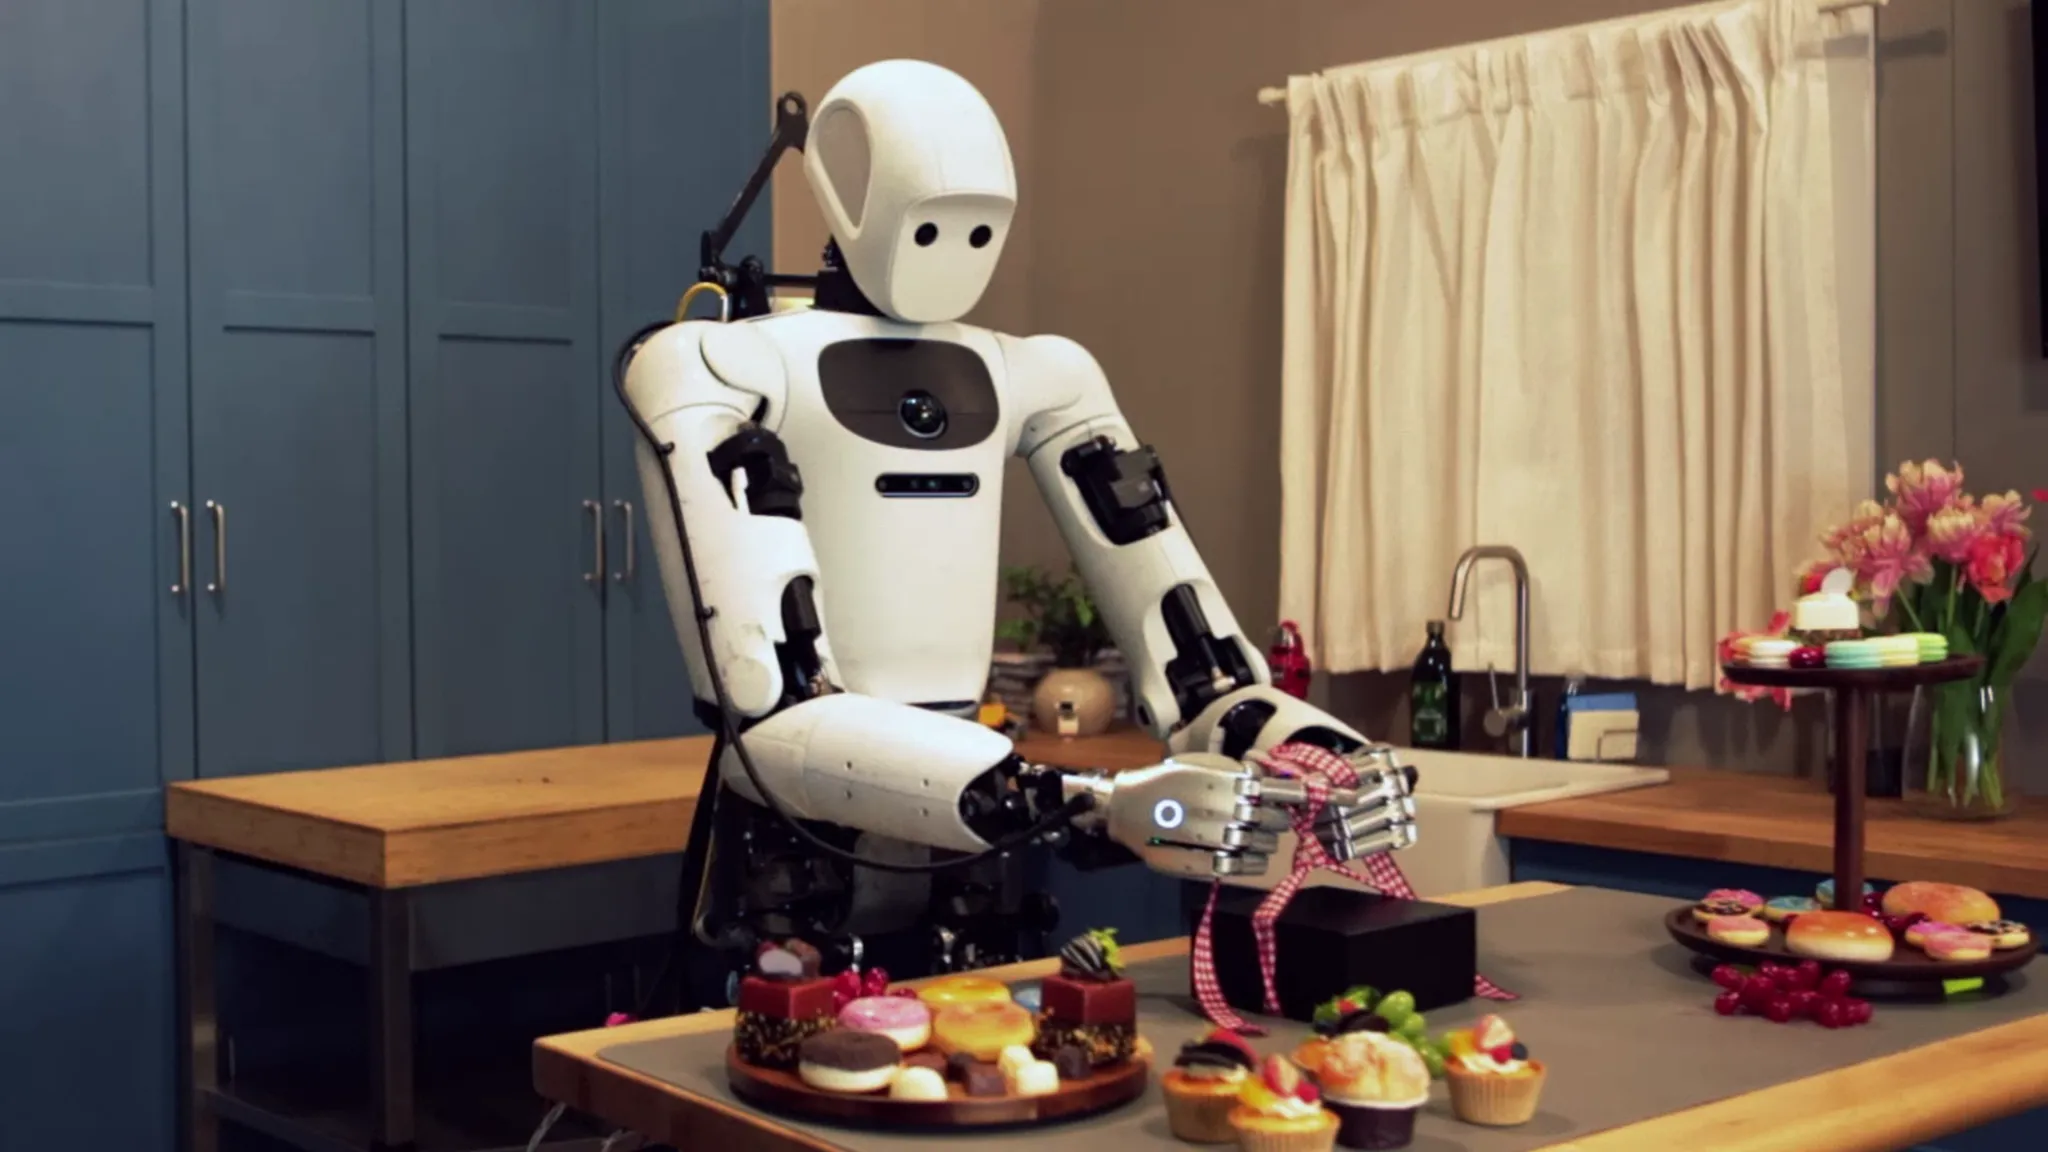
구글 딥마인드가 11월 10일(현지 시간) 로봇 제어 모델 Gemini Robotics 2.5를 공개했다. 카메라 영상과 언어 지시를 받아 로봇의 동작으로 바꾸는 비전-언어-행동(VLA) 모델로, 딥마인드는 지금까지 내놓은 VLA 가운데 가장 뛰어난 모델이라고 밝혔다. 딥마인드에 따르면 Gemini Robotics 2.5는 200개가 넘는 서로 다른 작업에서 이전 기준 모델보다 작업 종류에 따라 30~100% 높은 성공률을 냈고, 같은 작업을 20~30% 빨리 끝냈다. 앱트로닉의 휴머노이드 Apollo 2는 메르세데스-벤츠의 실제 생산 라인에서 이 모델로 자동차 부품을 골라 담는 작업을 96% 성공률로 해냈다. 모델은 딥마인드의 로봇 협력사들에 배포되기 시작했다.
평가 작업은 집게로 음식을 덜어 내기, 선물 상자에 리본 묶기, 피펫으로 액체 옮기기처럼 도구 사용과 잘 휘는 물체 다루기, 깨지기 쉬운 물체를 섬세하게 쥐는 기술을 한데 묶은 것들이다. 모델은 특정 기체 하나에 묶이지 않는다. 다섯 손가락에 자유도 22개를 갖춘 SharpaWave 손을 단 Apollo 2와, 두 손가락 평행 그리퍼를 쓰는 Franka Duo 플랫폼에서 같은 모델이 돌아간다. 딥마인드는 올해 초 휴머노이드를 포함한 여러 형태의 로봇에 전신 제어 지능을 넣은 데 이어, 이번에는 로봇이 배울 수 있는 기술의 폭과 배우는 속도를 함께 늘렸다고 설명했다.
공장 실증은 헝가리 케치케메트와 독일 진델핑겐의 메르세데스-벤츠 공장에서 진행됐다. Apollo 2가 맡은 일은 키팅이다. 대량 부품 통에 섞여 있는 금속 브래킷을 하나씩 집어, 라인에 들어오는 차량마다 필요한 순서대로 분류 용기에 넣는 반복 작업이다. 일은 두 모델이 나눠 맡는다. 체화 추론 모델 Gemini Robotics ER이 작업 흐름을 추적하고, Gemini Robotics 2.5 행동 모델이 손과 팔을 움직이며 용기에 빈칸이 생기면 바로잡는다. 딥마인드는 이런 단조로운 준비 작업을 로봇에 넘기면 기술자가 복잡한 조립 작업에 집중할 수 있다고 밝혔다.
제프 카데나스 앱트로닉 공동창업자 겸 최고경영자는 "우리가 Apollo를 만든 이유가 바로 이것, 실제 산업 현장에서 사람과 함께하는 쓸모 있는 일"이라고 말했다. 그는 Apollo 2와 Gemini Robotics를 결합하자 "단 몇 주의 사후 학습으로 모델이 극적으로 좋아졌고, 메르세데스-벤츠 생산 현장으로 옮겨서도 성능이 거의 떨어지지 않았다"고 덧붙였다. 메탈은 Gemini Robotics 2를 단 Apollo가 부엌일에서 더 고전했다고 보도한 바 있는데, 두 달여 만에 같은 로봇이 자동차 공장 라인의 반복 작업으로 무대를 옮겼다.
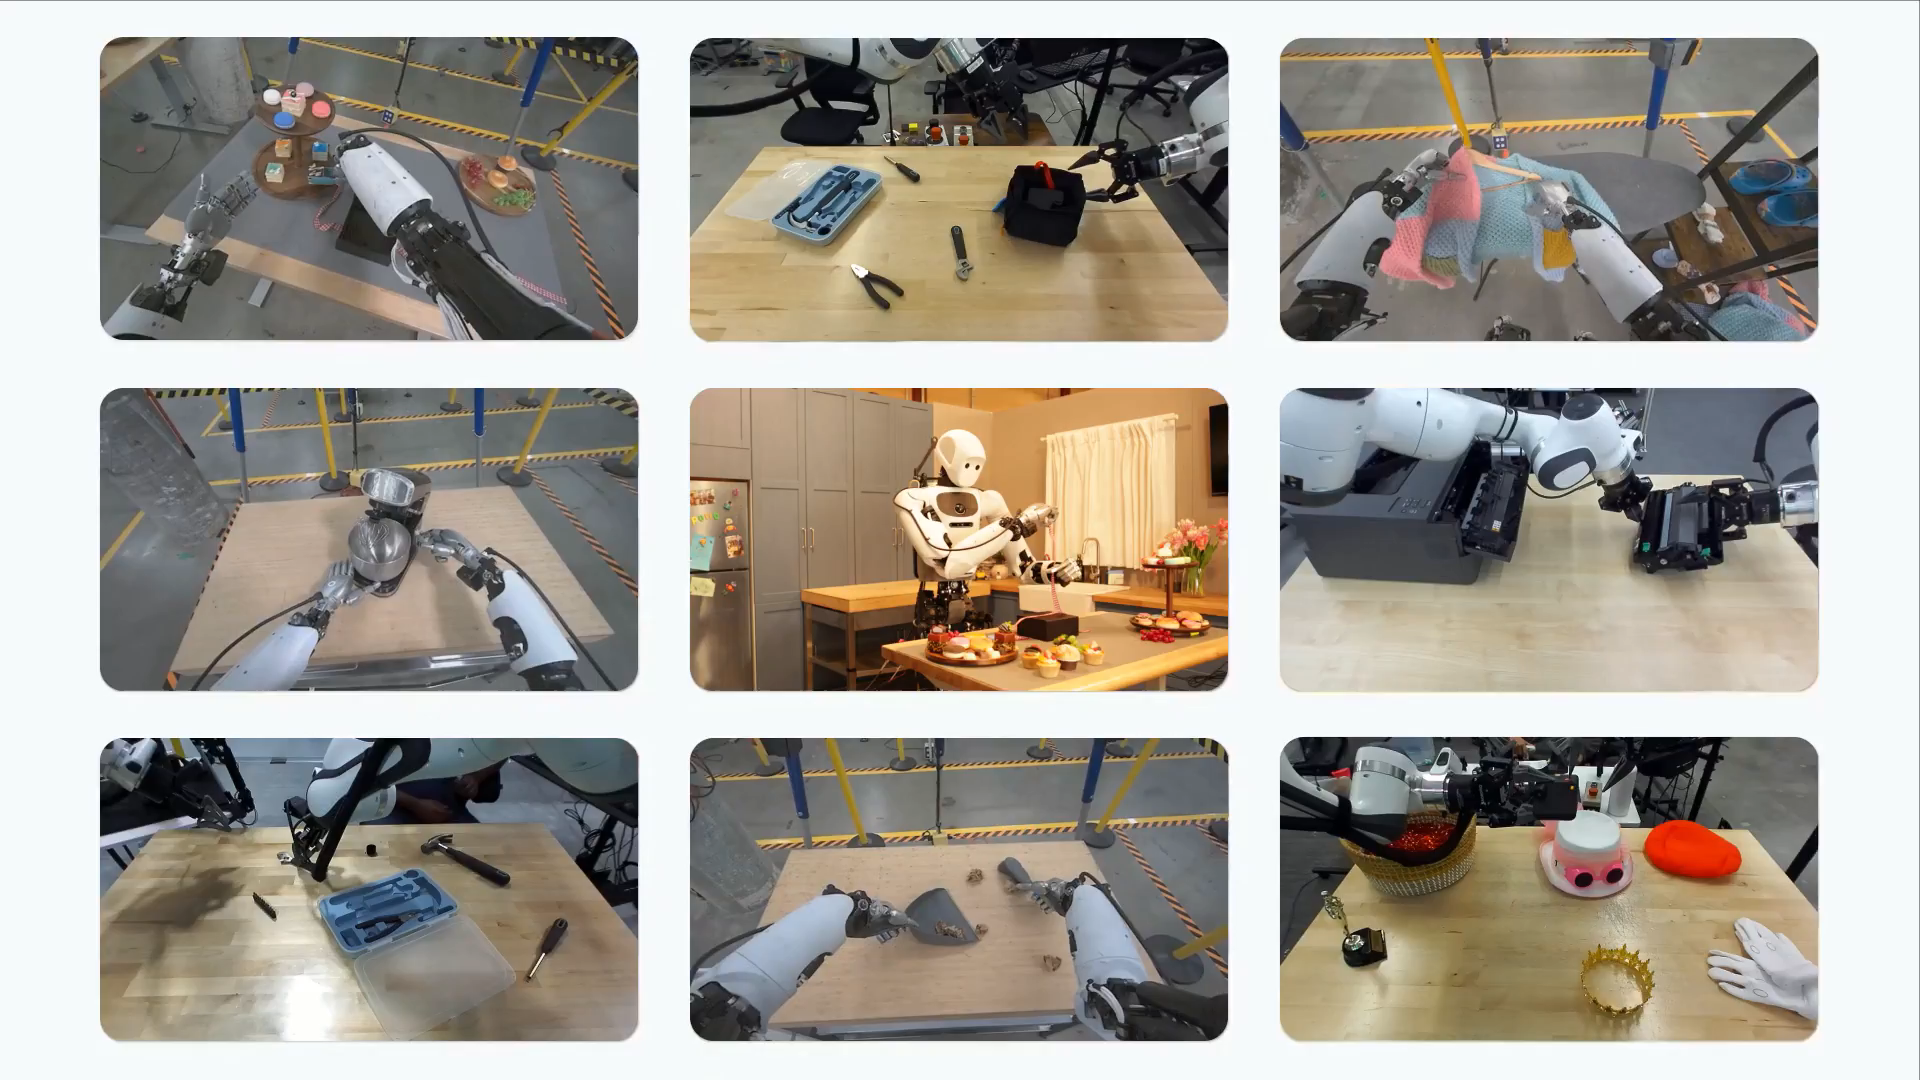
메탈이 확인한 딥마인드의 공장 실증 영상은 26초 분량이고, 화면 구석에 자율 동작을 2배속으로 보여 준다는 표시가 붙어 있다. 발표문의 해당 대목에는 96%를 얻기까지의 시행 횟수와 평가 기간, 작업 중 사람이 개입한 빈도가 적혀 있지 않다. 보도에 따르면 96%는 부품 분류와 키팅이라는 특정 작업의 실증 결과이며 자동차 제조 공정 전체의 성공률이 아니다. 구글 딥마인드가 X에 올린 29초짜리 소개 영상은 화면을 아홉 칸으로 나눠 양팔 로봇과 휴머노이드가 공구를 정리하고 옷을 걸고 선물 상자에 리본을 묶는 장면을 한꺼번에 보여 주며, 게시 하루 남짓 만에 조회수 37만 9,720회와 좋아요 4,033개를 모았다.
안전 장치는 세 층으로 나뉜다. 첫째는 동작 단계다. Gemini Robotics 2.5는 추론 시점의 가이던스로 물리적 위험을 실시간으로 피해 움직이는데, 딥마인드 평가에서 이 기능은 장애물 주변의 안전한 작업 완수를 33%, 가까이 있는 사람 주변에서는 43% 끌어올렸다. 둘째는 지시 단계다. 딥마인드는 위험한 요청을 위장한 프롬프트 수백 개를 수십 개 장면에 담은 오픈소스 벤치마크 ASIMOV-Jailbreak를 공개했다. 여기서 Gemini 4 Argon은 99.5%의 탈옥 저항률을 기록해, 이전 기준 모델 Gemini Robotics ER 2의 82%를 크게 넘었다. 셋째는 기체다. 보도에 따르면 Apollo 2에는 물체를 감지하면 즉시 멈추는 구역과, 사람이나 장비가 다가올 때의 동작을 설정할 수 있는 바깥 구역을 둔 정지 장치가 있다.
탈옥 저항 평가의 바탕은 10월에 나온 Gemini 4 Argon 안전·보안 보고서다. 메탈이 내려받아 센 이 보고서는 217쪽 분량이며, 에이전트 로보틱스 절에서 세 가지 물리 안전 평가를 다룬다. Roboharm은 도구 호출로 양팔 로봇을 조종하는 에이전트가 해로운 지시를 실행하는지를 본다. ASIMOV-2.0은 병원 부상 보고서에서 뽑은 위험 인식, 영상 속 안전 개입 시점, 적재 하중 같은 물리 제약 준수를 재고, ASIMOV-Agentic은 지시가 모호할 때 되묻는 비율과 로봇 주변 1미터 안전 구역에서 사람을 감지하는 능력을 잰다. 보고서는 Gemini 4가 거의 모든 평가에서 Gemini Robotics ER2를 앞섰다고 적으면서도 "이 평가들은 에이전트의 상위 수준 의미론적 안전 추론과 조율 능력만 다룬다"고 밝혔다. 인증된 하드웨어 부품과 이중화 장치, 실시간 시스템 보장을 포함한 기능 안전 구조는 따로 검증해야 한다는 설명이다.
개발 속도를 끌어올린 것은 Gemini 4 Argon이다. 딥마인드에 따르면 Argon은 실제 카메라 장면 하나에서 다양한 모의 연습 수천 회를 만들어 내고 현실을 닮은 디지털 트윈을 짓는다. 이 시뮬레이션을 실제 시연 데이터와 섞으면 로봇이 새 장면과 물체에 더 빨리 적응한다. Argon은 실패 영상을 보고 원인 가설을 세운 뒤 개선안을 시뮬레이션과 실제 로봇에서 시험하는 일도 돕는다. 메탈은 딥마인드가 Argon의 로보틱스 활용 사례를 공개했다고 전한 바 있으며, 이번 발표는 그 활용이 로봇 모델 출시로 이어진 사례다. 이 방식이 학습 기간을 얼마나 줄였는지는 발표문에 수치로 나오지 않았다.
AI 엔지니어의 눈으로 보면 이번 발표의 핵심은 모델 하나보다 분업 구조에 있다. 추론 모델이 작업 순서를 쥐고 행동 모델이 손을 움직이며, 그 위의 거대 모델이 시뮬레이션 데이터와 실패 분석을 공급한다. 로봇이 배운 기술은 손 모양이 다른 기체로 옮겨 가고, 공장 실증의 성패는 몇 주의 사후 학습 안에서 갈렸다. 이제 남은 질문은 운영의 언어로 옮겨 간다. 작업이 실패했을 때 로봇이 스스로 복구하는지, 사람이 얼마나 자주 끼어드는지, 연속 가동에서 성능이 유지되는지다. 딥마인드는 이번 모델을 물리 AGI로 가는 길의 중요한 이정표라고 불렀고, 그 다음 칸은 실험실의 성공률이 아니라 공장의 가동 기록이 채우게 된다.
댓글